Ученые из Сеульского национального университета и Гарварда представили уникальный тип роботов, способных взаимодействовать и решать сложные задачи без использования датчиков или центрального управления. Эта система, известная как «линк-боты», описана в журнале Science Advances и черпает вдохновение из природы — например, из слаженных движений стай рыб и птиц.
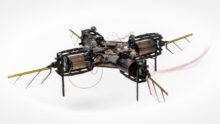
Линк-боты состоят из цепочек 3D-печатных модулей, соединенных V-образными звеньями. Каждый модуль представляет собой цилиндр с наклонными ножками, которые позволяют ему двигаться благодаря вибрации поверхности. Главное новшество заключается в конструкции соединений: их угол и жесткость определяют, как именно робот будет действовать. Например, изменение центрального угла звена заставляет цепочку сжиматься или раскрываться, как гармошка, а боковые углы регулируют амплитуду «взмахов», напоминая движение птиц в полете.

«Это похоже на механический пазл, — комментирует профессор Хо-Ёнг Ким, один из авторов исследования. — Мы не программируем действия, а настраиваем геометрию соединений. Роботы используют физику для реакции на препятствия, а не вычислительные алгоритмы». При столкновении со стеной цепочка может автоматически выбрать один из трех режимов: двигаться по периметру преграды, оттолкнуться с изменением направления или заблокировать проем. Эксперименты показывают, что линк-боты способны проходить через узкие щели, переносить объекты и даже работать в команде — два робота могут совместно перемещать груз или помогать друг другу преодолевать препятствия.
Отличие новой системы от привычных роевых роботов заключается в том, что ей не нужна беспроводная связь или индивидуальное управление. Вместо этого исследователи использовали вычислительную модель, предсказывающую, как изменения в параметрах звеньев (длина, угол и форма) влияют на поведение всей цепочки. Увеличение угла формирует более резкие движения, а его уменьшение ограничивает амплитуду, превращая «исследователя» в «блокировщика».
Будущие применения этой технологии могут включать доставку грузов в труднодоступные регионы, мониторинг опасных сред и ликвидацию аварийных ситуаций.
Среди важнейших преимуществ линк-ботов — высокая энергоэффективность и возможность масштабирования. Для их работы требуется лишь вибрация поверхности, а модули могут быть изготовлены из различных материалов, что позволяет адаптировать их под конкретные условия. Уже сейчас цепочки демонстрируют «социальное» поведение: при встрече два линк-бота могут как конкурировать за пространство, так и объединяться для выполнения задач — например, синхронно толкая объект.
Эта работа открывает новые горизонты для создания роботизированных систем, где сложные действия возникают из простых правил, как в экосистемах. Следующий этап — разработка адаптивных звеньев, которые смогут изменять свои параметры в реальном времени под воздействием температуры или света, что позволит роботам «эволюционировать» непосредственно во время выполнения заданий.