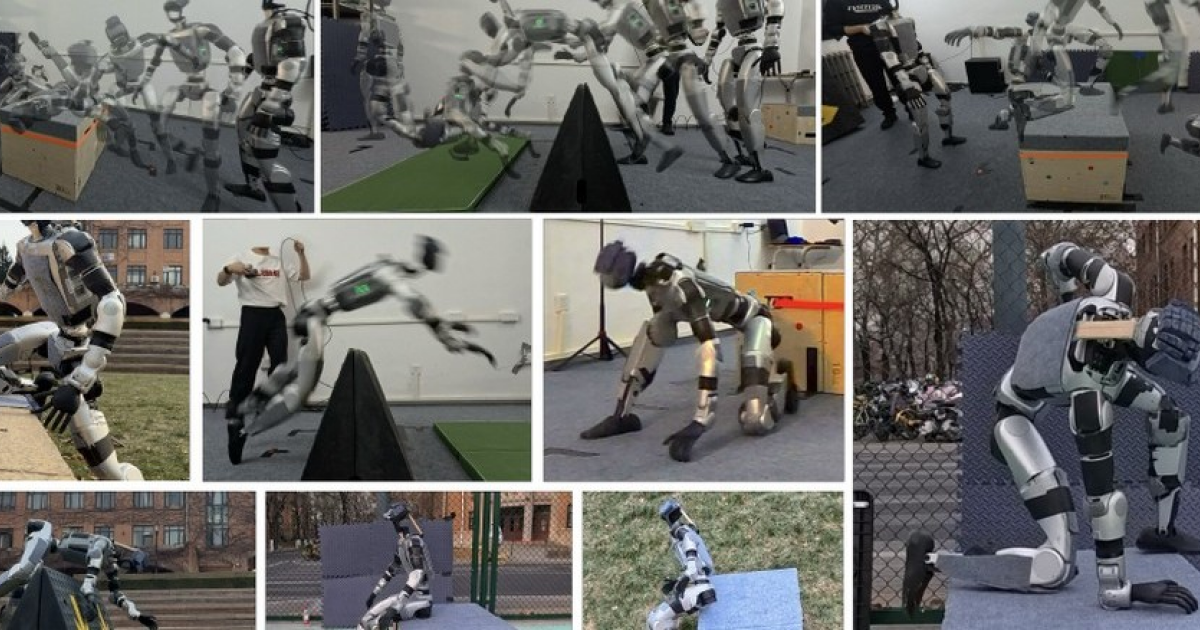
Китайские разработчики создали уникальную систему управления, которая позволяет человекоподобным роботам выполнять сложные акробатические действия, используя зрение для адаптации к окружению. Система объединяет данные с камеры глубины и сенсоров, что позволяет роботу анализировать препятствия и планировать свои движения независимо от начального положения. В ходе испытаний андроид Unitree G1 успешно выполнил кувырки через барьер и пересекал препятствия, используя для опоры руки и тело. Статья с описанием результатов испытаний опубликована на arXiv.org.
Существующие методики управления роботами обычно разделяются на два направления. Первое связано с аналитическим подходом — робот изучает местность и корректирует шаги для предотвращения падений. При этом, как правило, он использует только ноги и не может задействовать руки и корпус для взаимодействия с окружающими объектами. Второе направление — это имитация движений, где робот учится копировать действия человека. Такой метод позволяет обучать андроидов сложным трюкам, но без учета геометрии окружающей среды. Например, робот, обученный лишь имитации, может сбиться и врезаться в препятствие, поскольку не видит его и не может скорректировать свой разбег.
Чтобы устранить эти недостатки, команда инженеров под руководством Чжао Хана из Университета Цинхуа создала новую систему управления, позволяющую роботам выполнять сложные акробатические трюки с использованием всего тела. Они разработали набор данных, записав движения людей и отсканировав геометрию препятствий при помощи лидара. Эти данные были адаптированы к кинематическим характеристикам робота Unitree G1, что положило начало обучению нейросети, способной в реальном времени корректировать движения на основе визуальной информации.
Обучение проводилось в симуляторе Isaac Gym с применением метода обучения с подкреплением и алгоритма proximal policy optimization. Нейросеть анализировала состояние суставов, эталонные траектории и зашумленные карты глубины с артефактами, которые моделировали недостатки реального зрения. Функция награды учитывала не только выполнение трюков, но и точность позиционирования ключевых точек тела относительно препятствий.
На готовую систему протестировали андроид Unitree G1 с камерой Intel RealSense, что позволило ему выполнять четыре типа движений. Он научился взбираться на препятствия, прыгать с перекатом через голову, перекатываться через препятствия на спине и садиться на них, взбираясь задом. В качестве препятствий были использованы барьеры и деревянные коробы размером 0,5 × 0,6 × 0,4 метра. Проведенные тесты доказали, что андроид способен адаптироваться к уличным условиям и визуальным помехам, корректируя длину шага для точного попадания на край препятствия даже при изменении стартовой позиции.
Недавно институт RAI совместно с Boston Dynamics продемонстрировал, как человекоподобный робот Atlas выполняет сложные акробатические трюки, включая элемент рондад и обратное сальто.