Учёные из Стэнфордского и Кембриджского университетов совместно с NASA разработали Pyastrobee — уникальный симулятор с открытым исходным кодом для тренировки робота Astrobee в работе с мягкими грузами на Международной космической станции. Об этом пишет ixbt.com. Симулятор помогает отрабатывать перемещение гибких грузовых мешков между модулями МКС, избегая столкновений с окружающим оборудованием.
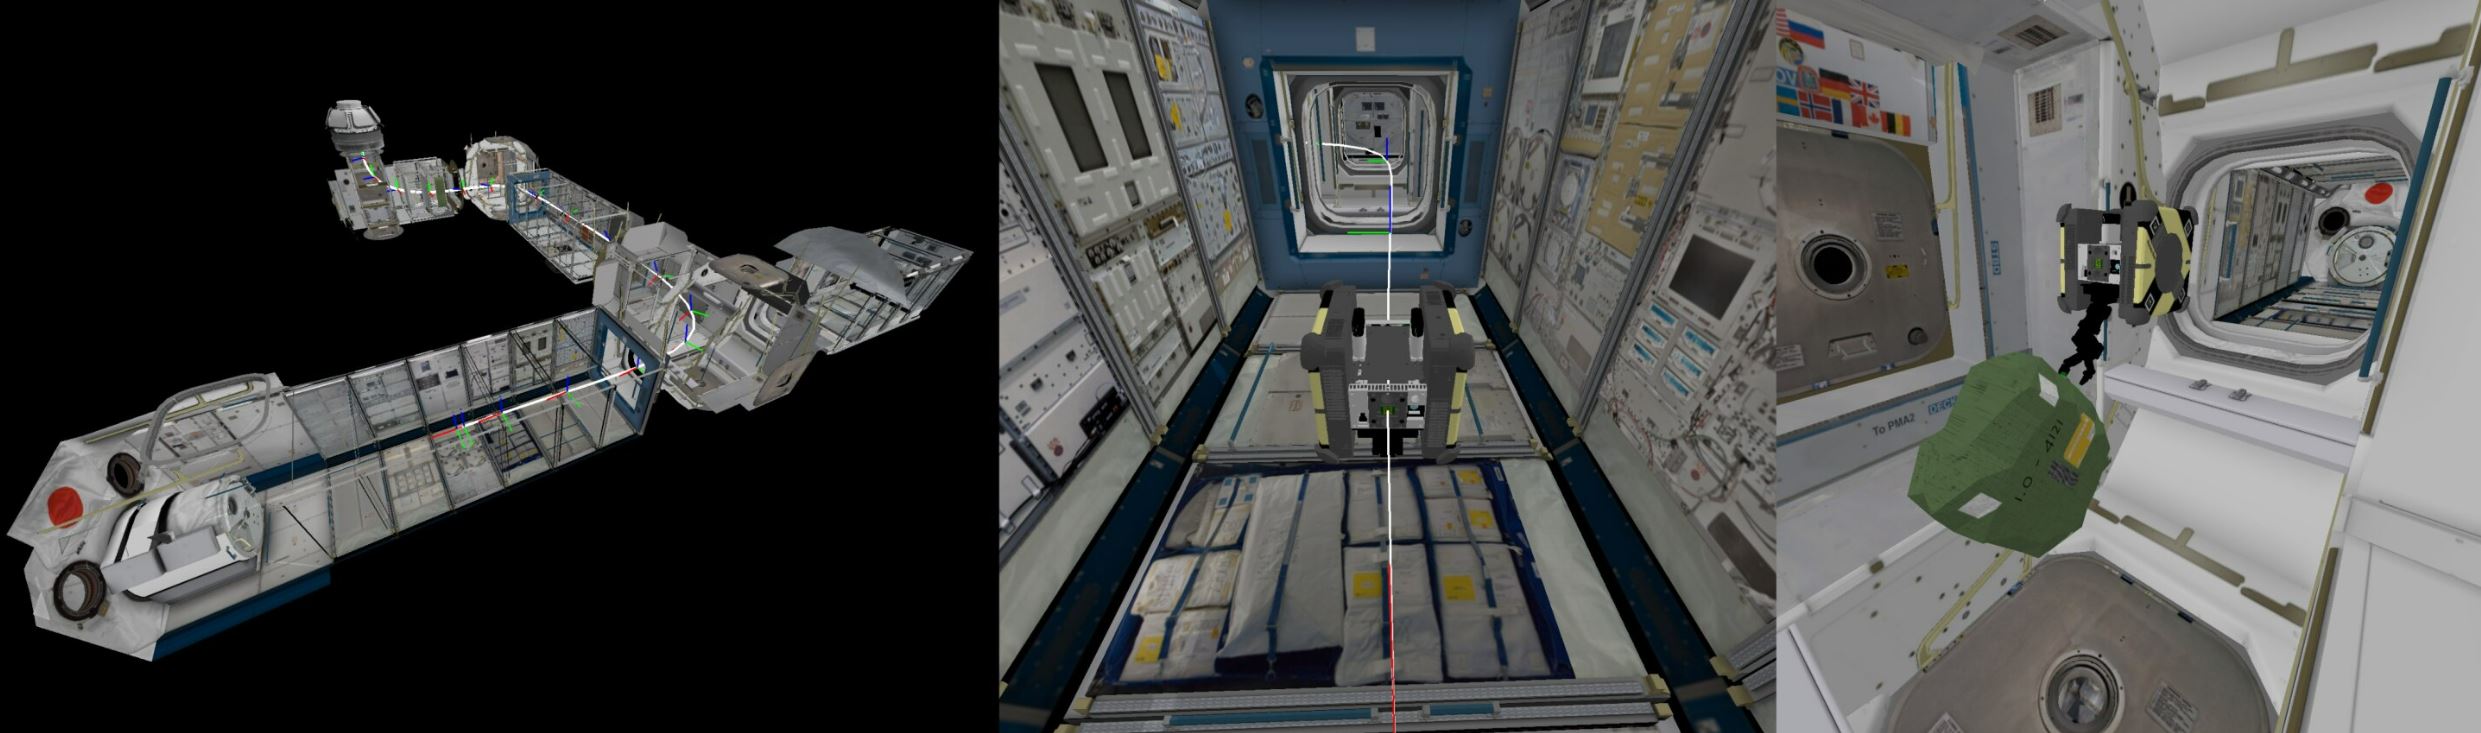
Astrobee представляет собой тройку кубических свободно летающих роботов NASA, которые выполняют рутинные задачи на МКС. Однако управление деформируемыми объектами, например виниловыми мешками, вызывало серьёзные сложности из-за непредсказуемости их поведения при захвате. Новый симулятор решает эту проблему — он моделирует физические свойства гибкого груза и космическую среду с помощью движка Bullet.
Pyastrobee тесно связан с инструментами машинного обучения, такими как Gymnasium и Stable Baselines, что открывает возможности для разработки и тестирования алгоритмов управления на основе обучения с подкреплением. Главный автор проекта Даниэль Мортон подчеркнул, что использование Python и физического моделирования деформируемых грузов делает симулятор удобным для интеграции с другими робототехническими системами.
Для управления Astrobee специалисты применили модельно-предсказывающий контроллер, который использует симулятор в качестве базы для прогноза движения робота и переносимых объектов. Это избавило от необходимости создавать сложные аналитические модели деформируемых материалов. Тесты подтвердили высокую точность транспортировки, а вариации в детализации модели позволяют подобрать оптимальный баланс между скоростью расчётов и качеством симуляции.
Pyastrobee доступен на GitHub и открыт для инженеров и студентов, желающих совершенствовать алгоритмы космических роботов. В перспективе команда намерена улучшить производительность контроллера, внедрить систему предотвращения столкновений и исследовать совместную работу нескольких Astrobee для повышения стабильности и эффективности операций на МКС.